LumiScan Calibration
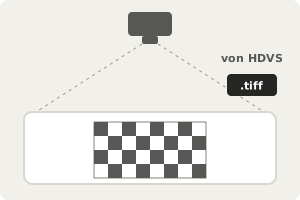
Die Arbeitsebene einmal kalibrieren. Mit einer Kalibrierplatte; HDVS liefert eine TIFF-Datei. |
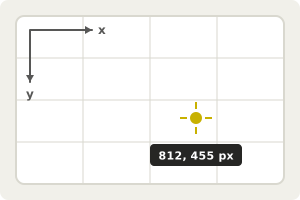
Eine Position in Pixeln übergeben. Zum Beispiel ein Teil, das eine LumiScan-Vision-App gefunden hat. |
3D-Koordinaten auf der Ebene erhalten. Bereit für Greifen oder Ablegen durch den Roboter. |
LumiScan Calibration rechnet 2D-Bildkoordinaten in 3D-Koordinaten auf einer kalibrierten Ebene um, sodass im Kamerabild gefundene Positionen realen Koordinaten entsprechen. Sie kalibrieren die Ebene einmal mit einer Kalibrierplatte; danach lässt sich jede Pixelposition einer LumiScan-Vision-App umrechnen, einzeln oder als Array. Genau das brauchen Roboter zum Greifen aus der Kiste und zum Ablegen, auf ctrlX OS oder einem Windows- oder Ubuntu-PC.