Ergebnisse ansehen
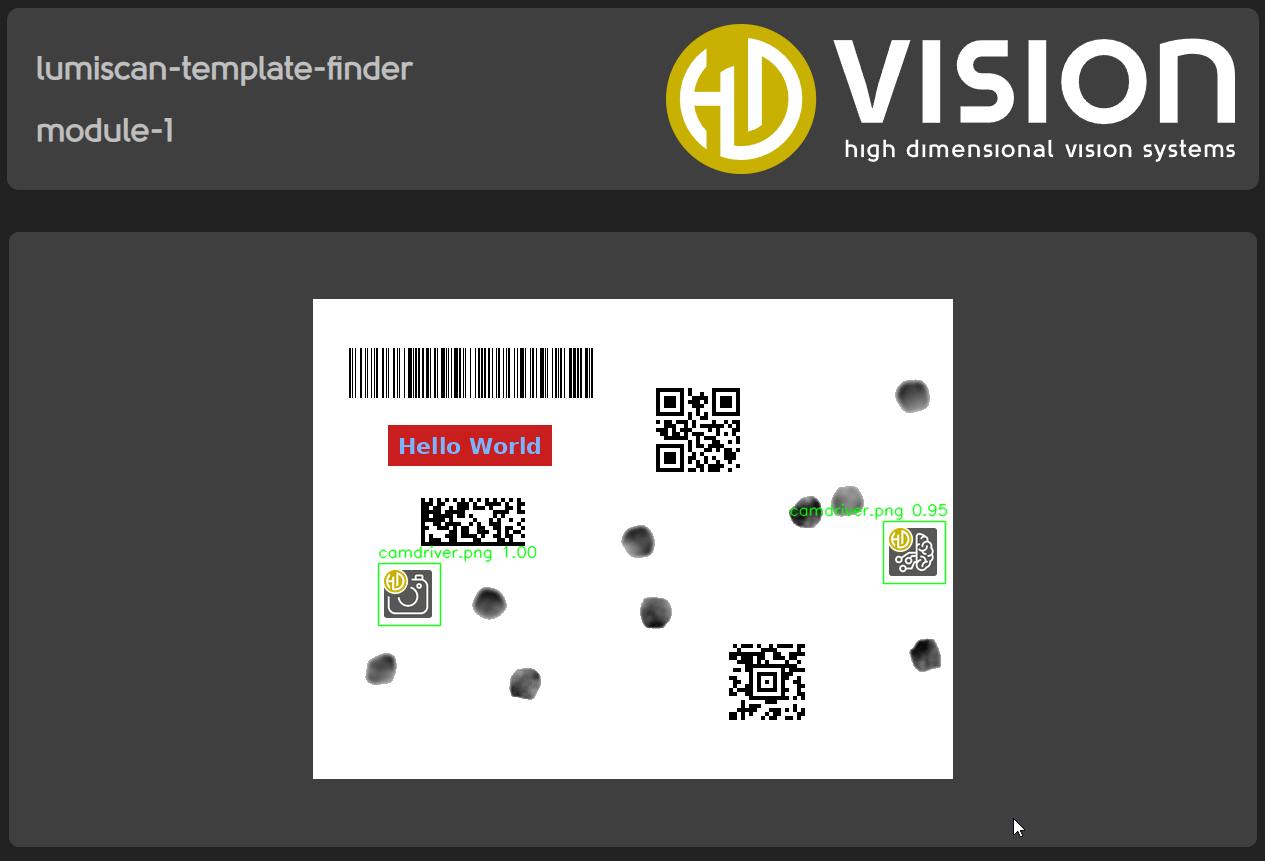
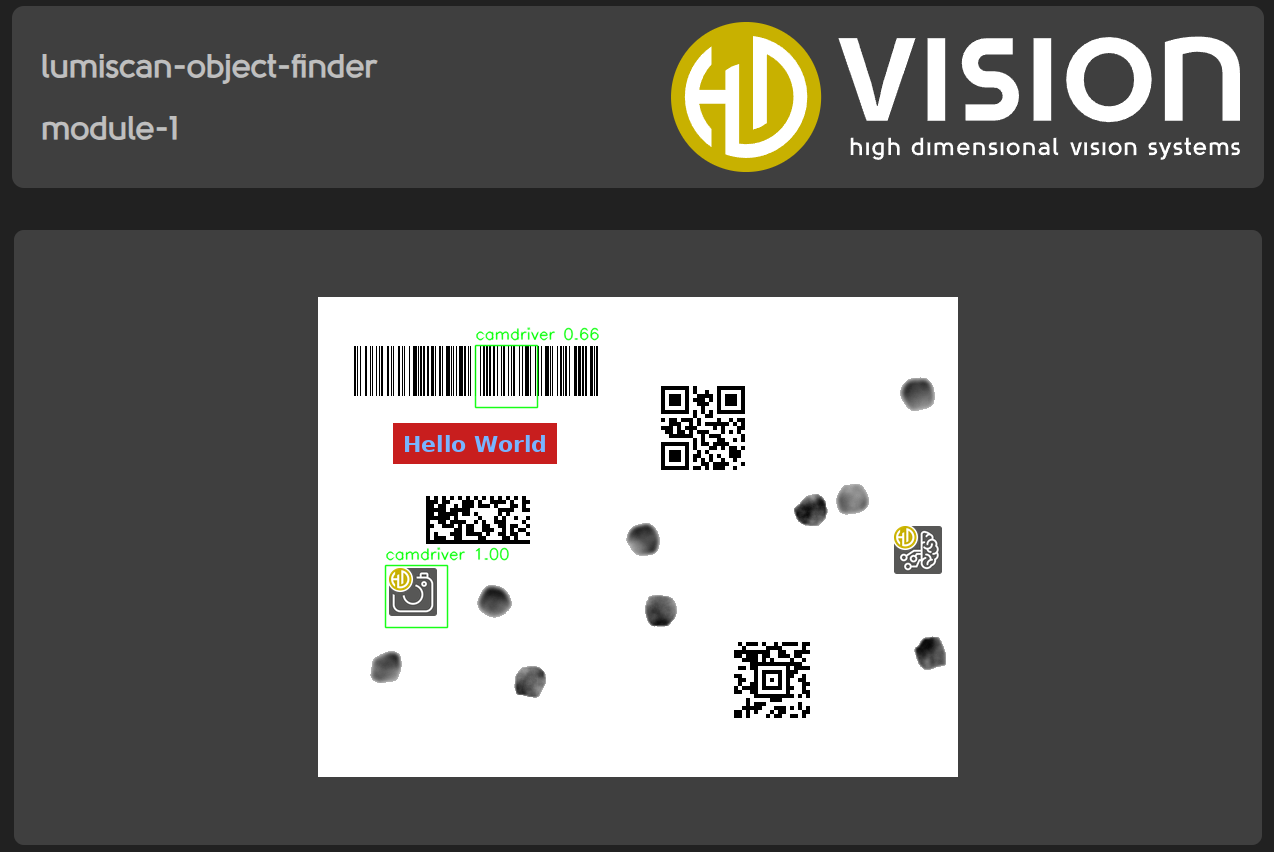
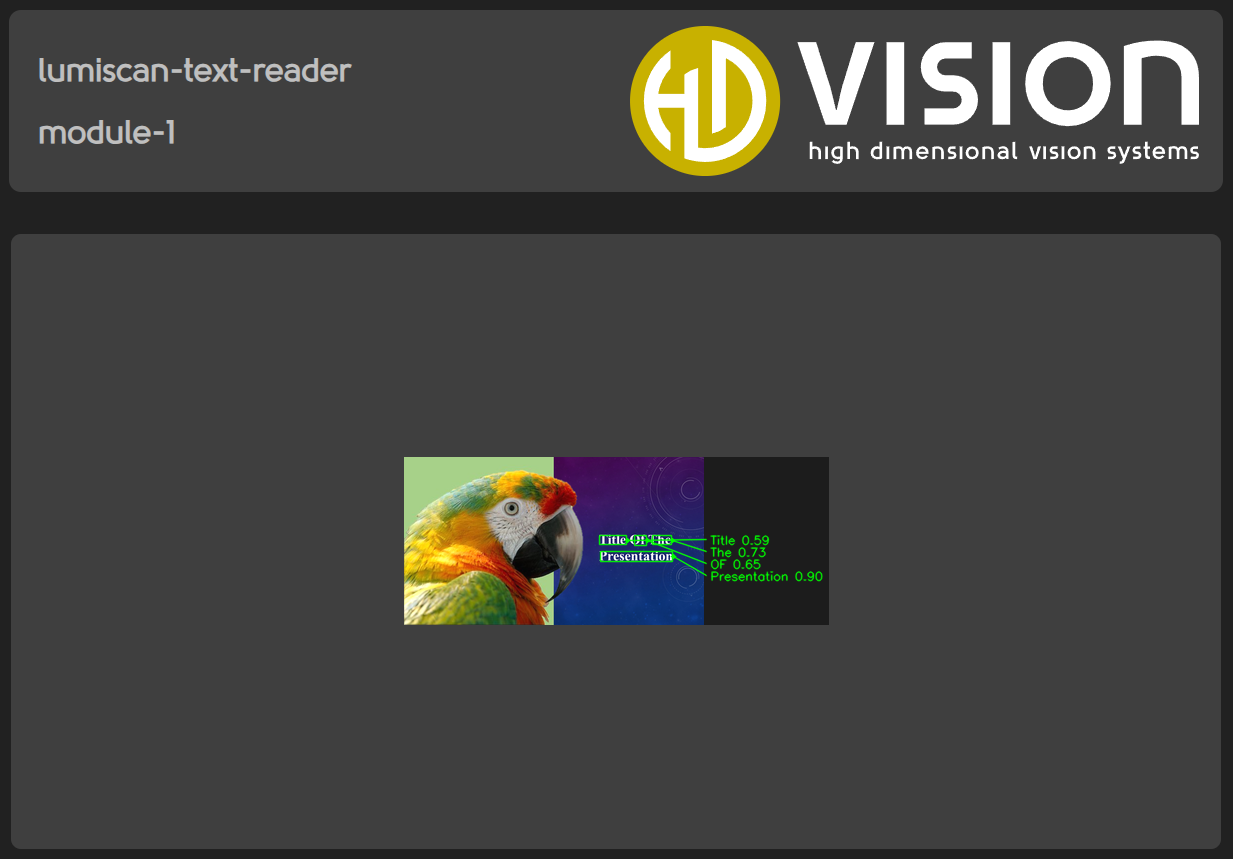
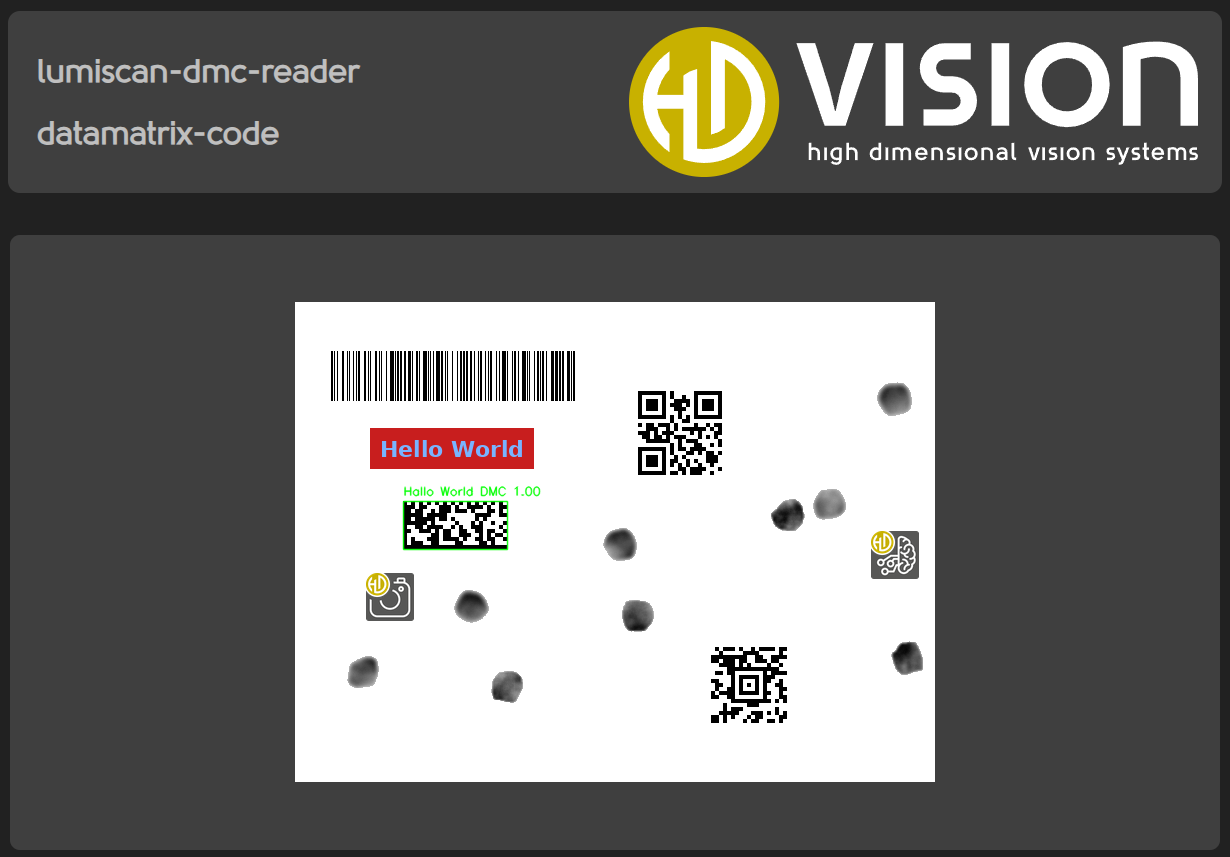
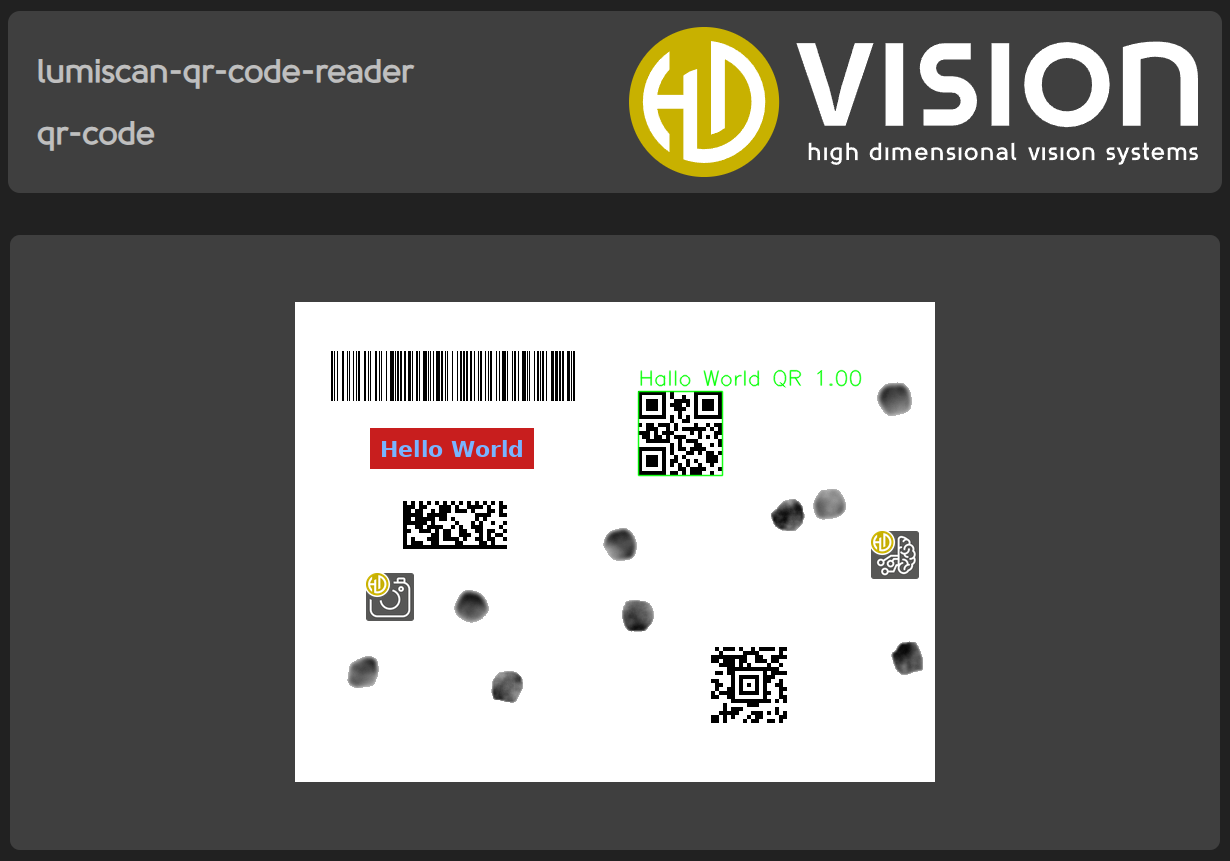
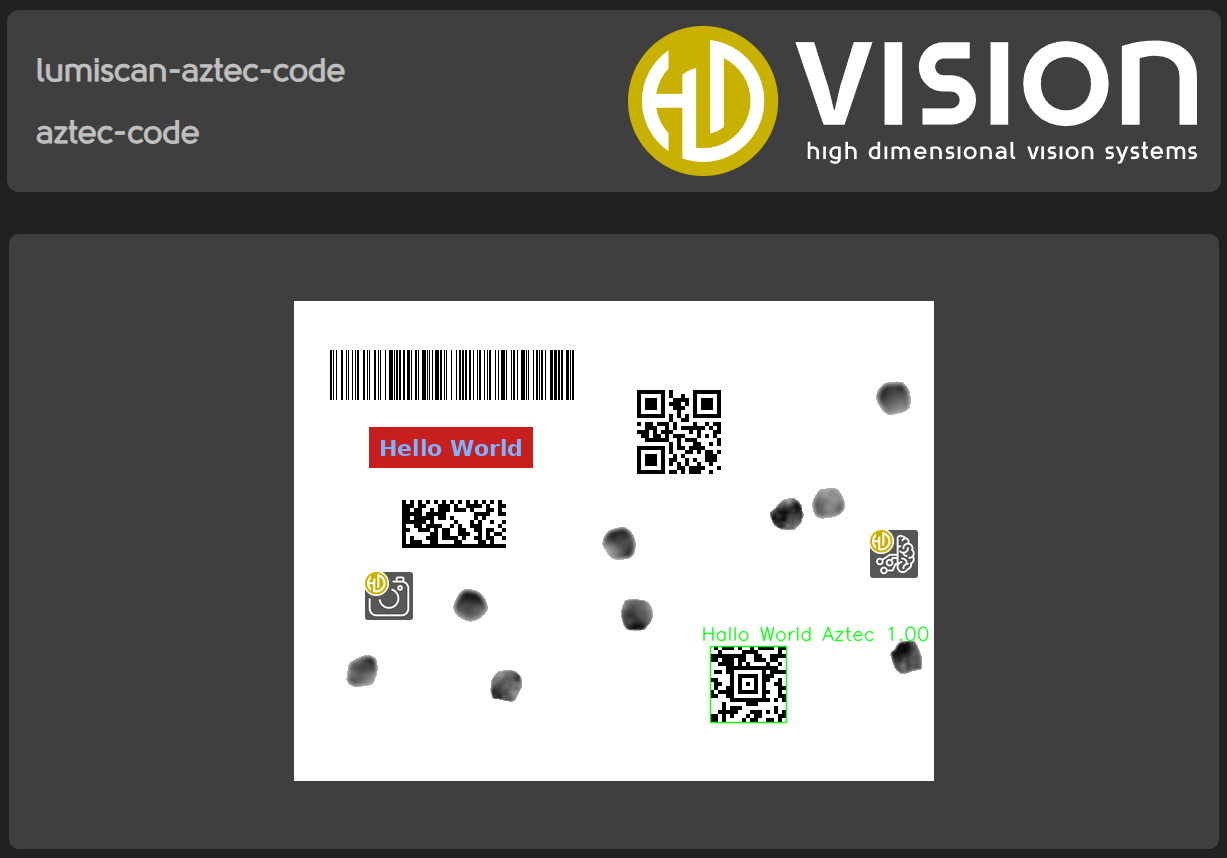
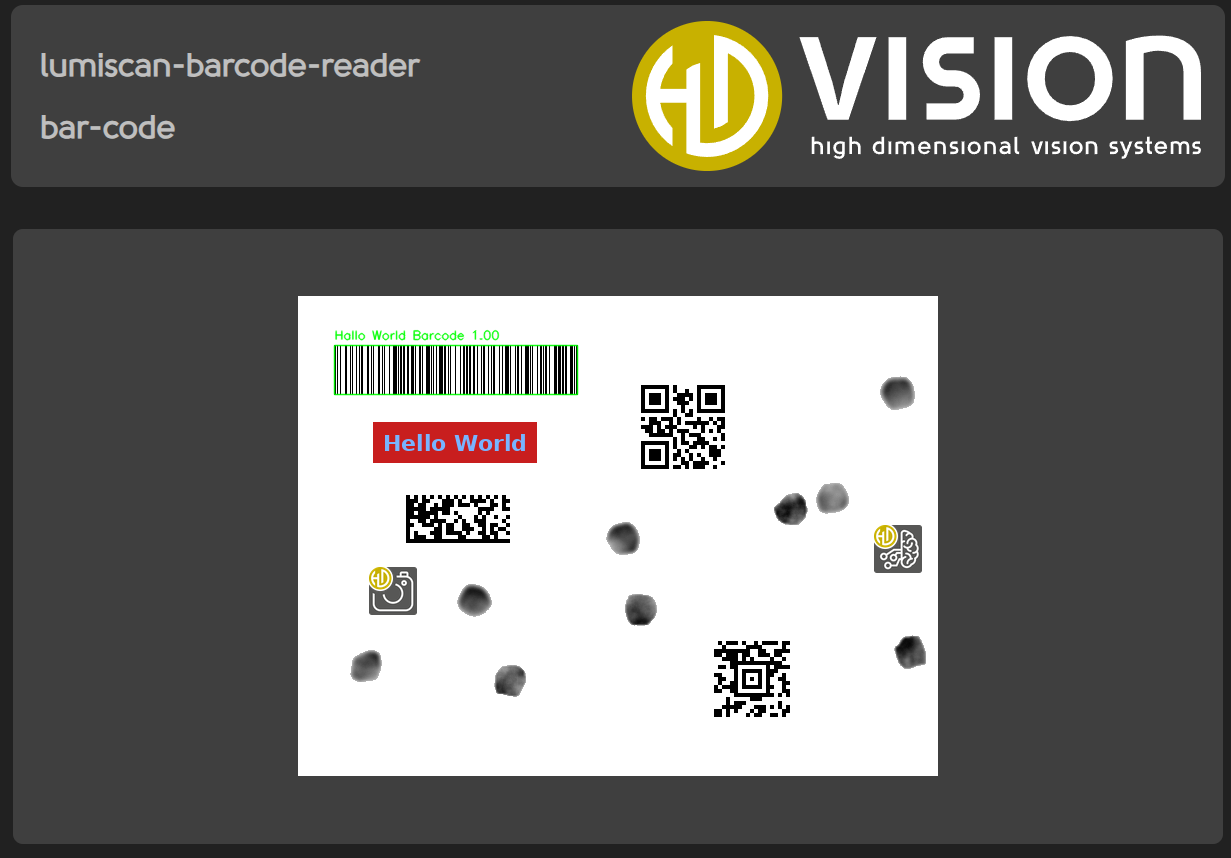
Bei acht Anwendungen werden die Funde in Grün auf das Bild gezeichnet, in dem sie gefunden wurden, und bei AI Object Matching werden die Boxen auf die Live-Frames einer Kamera gezeichnet (siehe AI Object Matching auf einem Kamera-Stream):
| Anwendung | Gezeichnet wird | Beschriftet mit |
|---|---|---|
|
ein Rechteck im Winkel, in dem der Treffer gefunden wurde |
dem Namen der Vorlage und dem Score |
|
ein Rechteck um das Objekt |
der ID des Objekts und dem Score |
|
ein Rechteck um jedes Wort |
dem Wort selbst und dem Score |
|
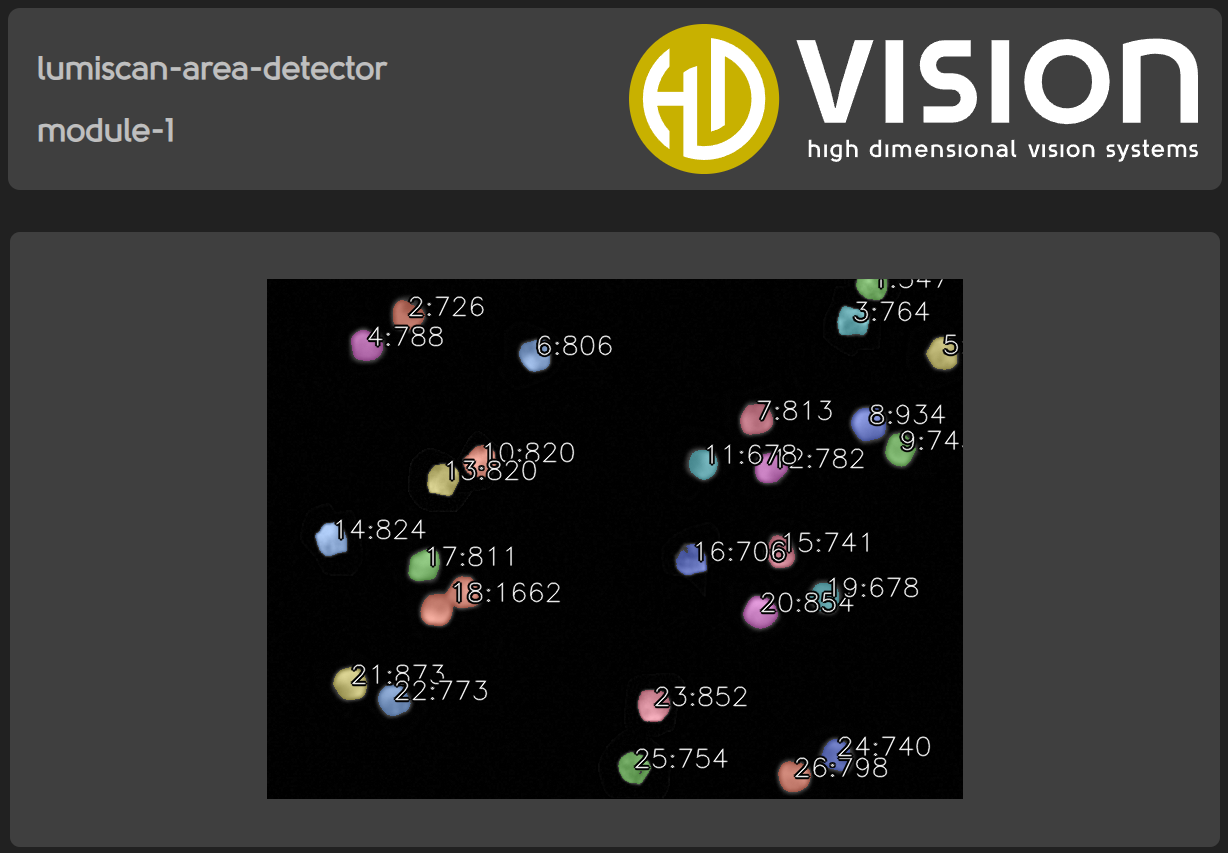
jede Region eingefärbt, eine Farbe pro Region |
der Nummer der Region und ihrer Fläche, als |
|
ein Rechteck um jeden Code |
dem dekodierten Text und dem Score |
|
ein Rechteck um jeden Code |
dem dekodierten Text und dem Score |
|
ein Rechteck um jeden Code |
dem dekodierten Text und dem Score |
|
ein Rechteck um jeden Code |
dem dekodierten Text und dem Score |
Ein Code, der gefunden, aber nicht dekodiert wurde, hat keinen Text und wird nur mit seinem Score beschriftet.
Wie eine Ansicht benannt ist
Eine Anwendung mit Modulen wird nach Modulen aufgeführt, und jedes Modul ist eine Ansicht.
Ein Code Reader hat keine Module - es gibt einen Reader pro Anwendung -, er hat also eine einzige
Ansicht, benannt nach dem Code, den er liest: datamatrix-code, qr-code, aztec-code oder bar-code.
Der Area Detector wird anders gezeichnet
Ein Rechteck kann nicht zeigen, ob zwei sich berührende Teile getrennt oder zusammengefasst wurden: Überlappende Boxen sehen in beiden Fällen gleich aus. Die Regionen des Area Detector werden stattdessen eingefärbt, eine Farbe pro Region, über dem darunterliegenden Bild, sodass das Teil durch die Färbung hindurch sichtbar bleibt.
Die Zahl vor der Fläche ist die Nummer der Region in output/blob-labels; sie bestimmt auch die Farbe
der Region. So lässt sich eine Fläche auf dem Bildschirm zu den Pixeln zurückverfolgen, aus denen sie
gemessen wurde.
AI Object Matching auf einem Kamera-Stream
Während ein Modul von AI Object Matching auf dem Bild-Stream einer Kamera inferiert (sein
control/subscribe/output/stream/active ist true), ist die Ansicht des Moduls live: Sie zeigt die
Frames der Kamera mit den Boxen des letzten Ergebnisses des Moduls, in Grün, jede beschriftet mit
ihrem Klassennamen und Score. Eine Klasse, die die Klassennamen des Moduls nicht abdecken, wird mit ihrer
Nummer beschriftet. Siehe Live-Ansicht.
Die Ansicht zeigt die eine Quelle des Moduls, den Stream, den seine setting/stream/address nennt. Ein
Ergebnis, das nicht von der Kamera der Quelle stammt (seine Herkunft nennt eine andere Kamera), wird
nicht auf den Frame dieser Kamera gezeichnet. Abonniert das Modul einen anderen Stream, folgt die
Ansicht ihm innerhalb von etwa einer Sekunde.
|
Die Boxen werden auf genau den Frame gezeichnet, in dem das Ergebnis gefunden wurde: Die Herkunft des Ergebnisses nennt ihn, und das Cockpit behält die letzten Frames der Kamera (64 MB), um ihn zu finden. Die Ansicht zeigt daher mit jedem Ergebnis ein neues Bild, nicht mit jedem Frame. Wird der Frame nicht mehr vorgehalten - das Modul hat länger als das für die Inferenz gebraucht -, werden die Boxen stattdessen auf den neuesten Frame gezeichnet, und der Hinweis approximate zeigt das an: Während sich die Szene bewegt, kann eine Box dann etwas versetzt sein. |
Während das Modul nicht streamt, zeigt seine Ansicht wie bisher sein letztes Ergebnisbild.